

Standart konumlama yapan GNSS alıcıları, mesafeyi genellikle GNSS sinyal taşıyıcıları üzerine yayılmış modüle edilmiş koddan belirler. Bu durumda kullanıcı doğruluğu genellikle metre sınıfındadır ve uydu geometrisine, atmosfere, çoklu yol etkisine, desteklenen bant/takımyıldızlara ve alıcı uygulamasına bağlıdır.
Gerçek Zamanlı Kinematik (RTK) tekniği, uydu saat hataları, efemeris hataları ve atmosferik gecikme değişimleri gibi ortak hata terimlerini gerçek zamanlı olarak elimine ederek çok daha kısa taşıyıcı dalga boyu ölçümlerinden yararlanır. Ortak hata terimlerinin giderilmesi, taşıyıcı faz belirsizliğinin, dolayısıyla uydu ile alıcı arasındaki toplam taşıyıcı çevrim sayısının çözülmesini sağlar. Taşıyıcı dalga boyuna dayalı mesafe hesaplaması, santimetre seviyesinde konum doğruluğu elde etmek için kullanılabilir.
Geleneksel bir GNSS CRPA ekipmanı, anten elemanları üzerindeki karmaşık ağırlıkları sürekli olarak değiştirerek girişimi bastırır. Hesaplanan her ağırlık seti, RF çıkışında sunulan bileşik faz yanıtını değiştirir. Taşıyıcı faz belirsizliği çözümleri boyunca oluşan tutarsız faz değişimleri, CRPA girişim kaynaklarını başarıyla bastırıyor olsa bile RTK fix kaybına yol açacaktır.
HEDGE CRPA serisi, uyarlanabilir uzamsal bastırmayı özgün faz stabilizasyon algoritmalarıyla birleştirir. Null oluşturan ağırlıklar null’ları oluşturmak ve uyarlamak için serbest kalırken, faz stabilizasyon ağı dizi işlemenin neden olduğu taşıyıcı faz bozulmasını telafi eder.
RF çıkışında elde edilen kararlı faz, RTK GNSS alıcısının şiddetli çekişmeli girişim ortamında bile santimetre seviyesinde doğruluğu korumasını sağlar.
1. Sisteme Genel Bakış
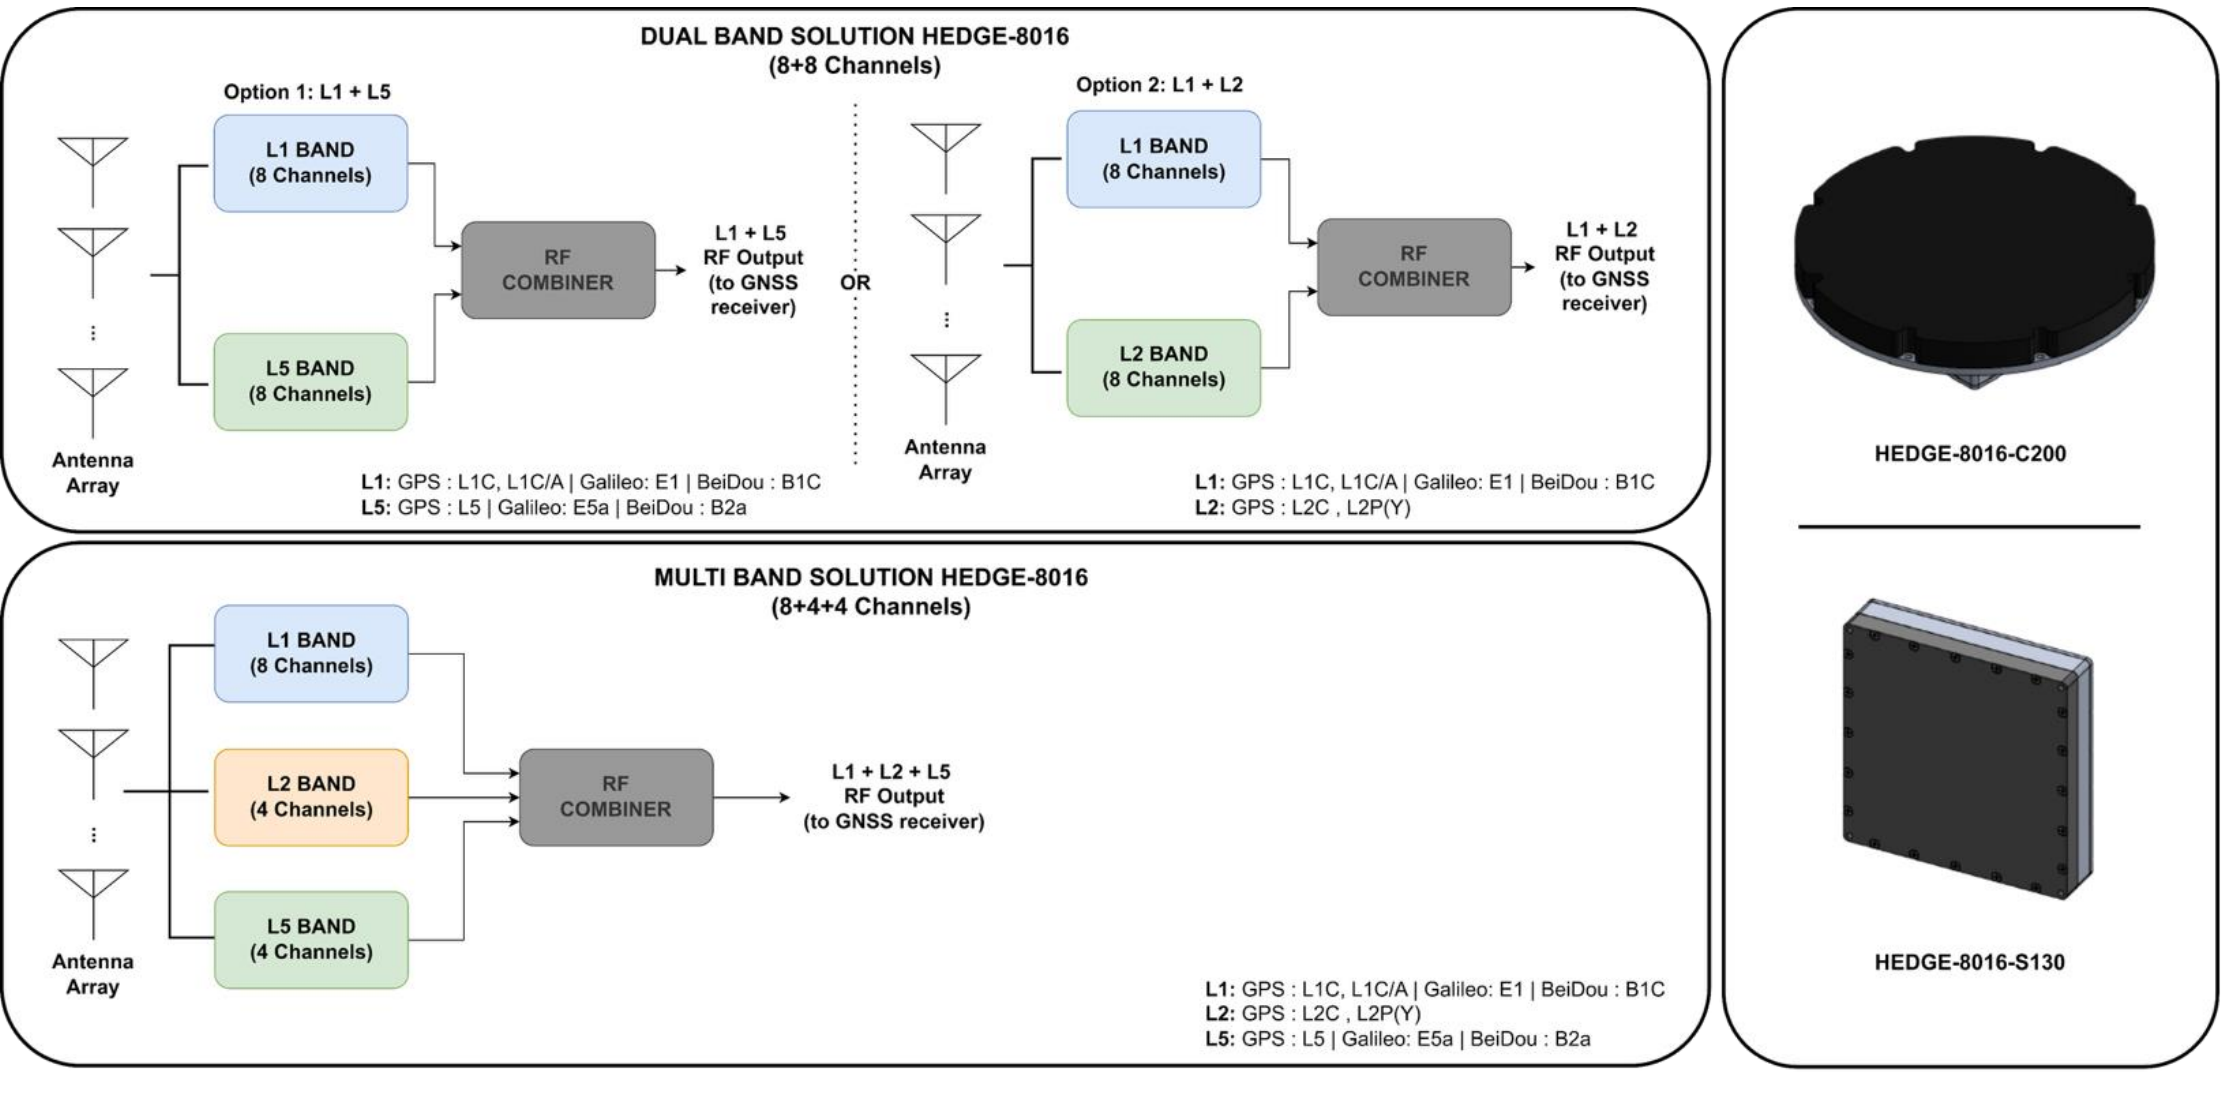
Önerilen çok bantlı RTK destekli GNSS CRPA mimarisi, harici çok bantlı RTK GNSS alıcılarıyla uyumluluğu korurken L1, L2 ve L5 GNSS frekans bantlarında bağımsız uzamsal girişim bastırma sağlar. Alınan sinyallere banda özgü bağımsız CRPA işleme uygulanır ve girişimden arındırılmış RF çıkışları, GNSS konumlama için tek bir çok bantlı sinyalde birleştirilir. RF ve dijital alım zincirleri, düşük grup gecikmesi değişimi ve yüksek doğrusallık sağlayacak şekilde tasarlanmış olup alım ve uzamsal filtreleme sırasında alınan dalga biçimindeki bozulmayı en aza indirir.
Girişim altında anten faz yanıtının stabilizasyonu; hassas kod ve taşıyıcı faz takibi, uzun koherent entegrasyon ve çift frekanslı iyonosferik düzeltme gibi gelişmiş GNSS işleme tekniklerinden yararlanan alıcılar için özellikle önemlidir. Çoklu takımyıldız alımı, uzamsal girişim bastırma ve taşıyıcı faz korumasının bu birleşimi, CRPA mimarisinin modern, santimetre seviyesinde yüksek doğruluklu RTK konumlamayı desteklemesini sağlar.
HEDGE-8016 C200: 8+8 Çok Bantlı CRPA
(L1 + L5 / L1 + L2)
Yüksek dereceli uzamsal null oluşturma ve yoğun girişim ortamları için optimize edilmiştir.
- 7’ye kadar bağımsız null.
- Çok Bantlı Sinyal Alımı:
- GPS: L1C, L1C/A, L2C, L5
- Galileo: E1, E5a, E5b
- BeiDou: B1C, B1I, B2a, B2b
HEDGE-8016 S130: 8+4+4 Çok Bantlı CRPA
(L1 + L2 + L5)
Her iki geniş bantlı GNSS sinyali üzerinde bağımsız uyarlanabilir uzamsal işleme.
- 7’ye kadar bağımsız uzamsal null (L1).
- Bant başına 3’e kadar bağımsız null (L2 + L5).
- Çok Bantlı Sinyal Alımı:
- GPS: L1C, L1C/A, L2C, L5
- Galileo: E1, E5a, E5b
- BeiDou: B1C, B1I, B2a, B2b
2. RTK Konumlama Prensipleri
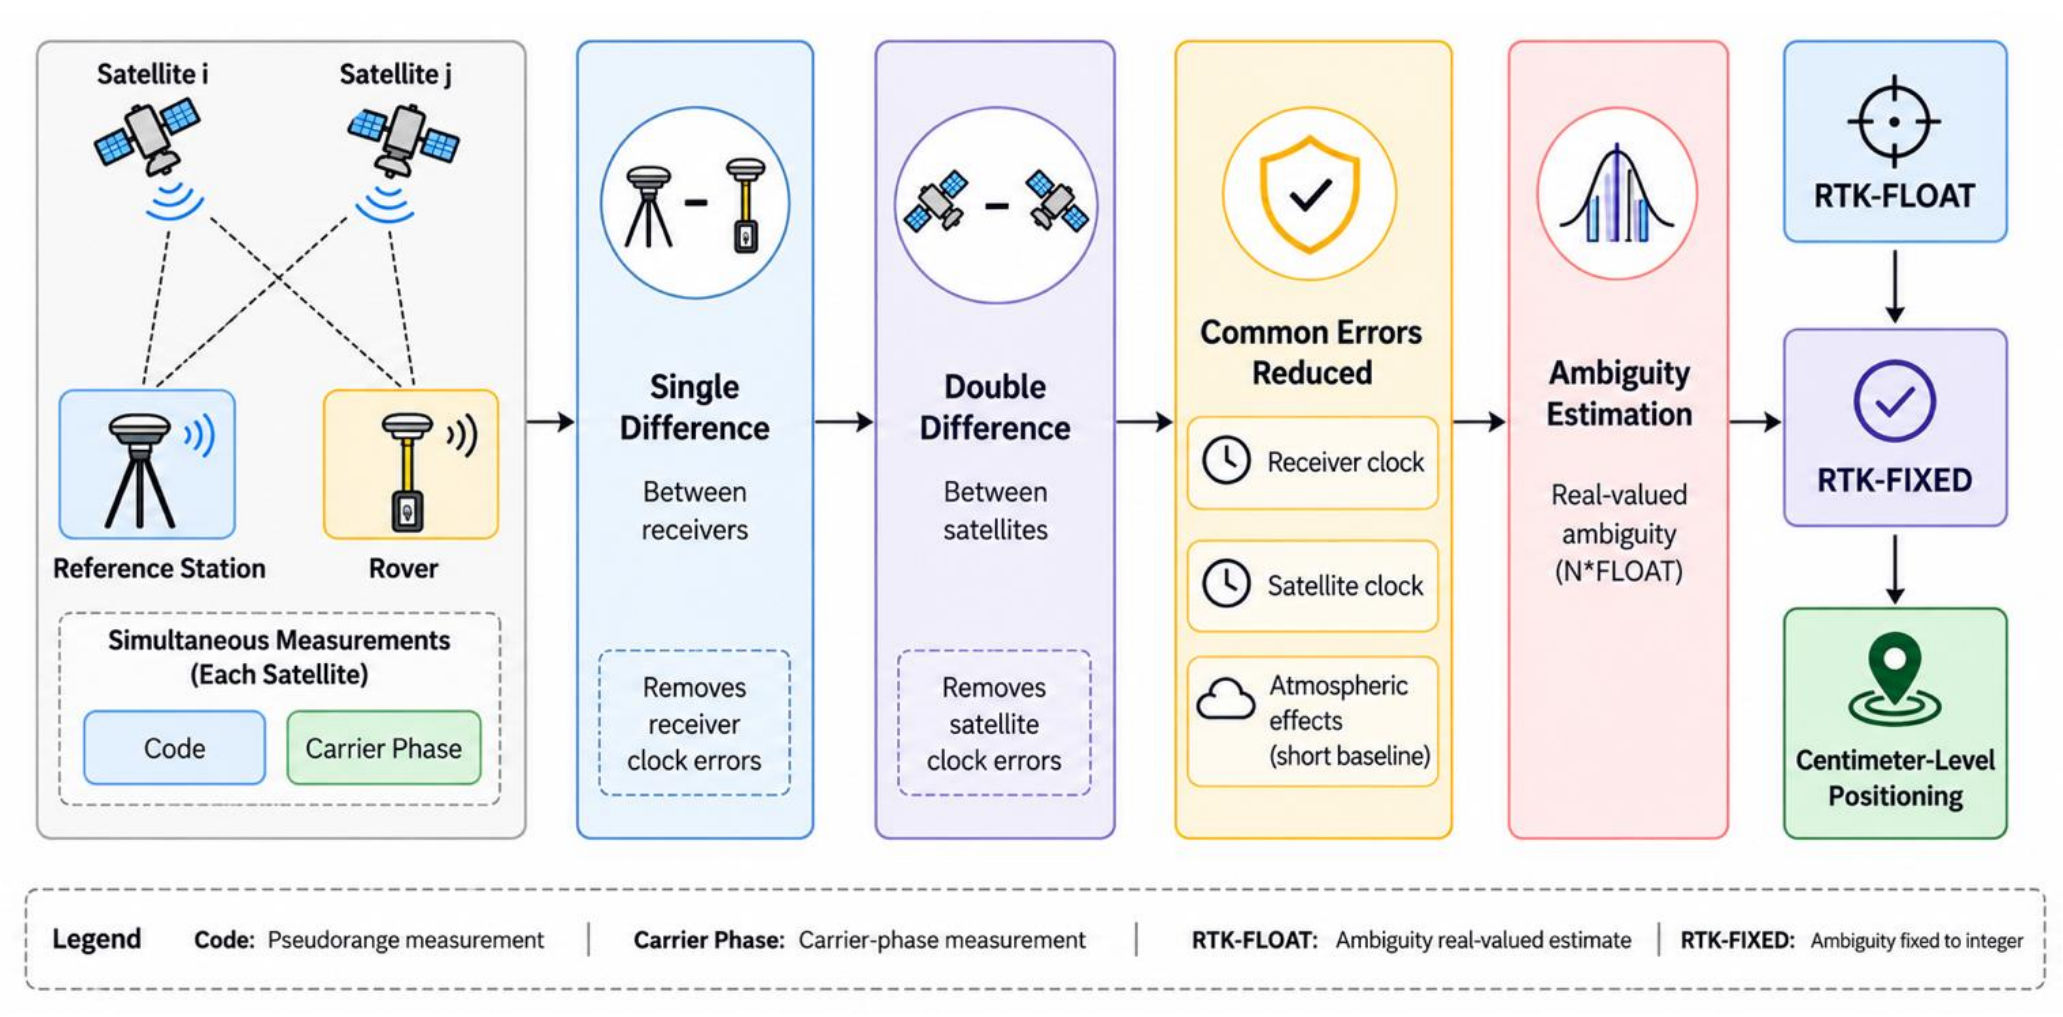
RTK, santimetre seviyesinde konum doğruluğu elde etmek için bir referans istasyonundan ve bir gezici alıcıdan (rover) alınan eş zamanlı GNSS gözlemlerini kullanan, taşıyıcı faza dayalı bir göreli konumlama tekniğidir.
RTK’nın temel avantajı, GNSS taşıyıcı faz gözleminin yüksek hassasiyetinden gelir. GNSS alıcısı içinde gelen uydu taşıyıcısı, genellikle Costas döngülü bir PLL olarak uygulanan bir taşıyıcı takip döngüsü tarafından izlenir. Takip döngüsü, alınan taşıyıcının fazını alıcının yerel osilatörüne göre sürekli olarak kestirir ve hassas bir taşıyıcı faz ölçümü üretir.
Önemli bir ayrım, PLL’in tam sayı belirsizliğini doğrudan belirlememesidir. Taşıyıcı takip döngüsü, kesirli faz bileşeni de dahil olmak üzere alınan taşıyıcı fazın son derece hassas bir kestirimini sağlar. Ancak uydu ile alıcı arasındaki tam taşıyıcı çevrimlerinin mutlak sayısı bilinmemektedir.
RTK bu belirsizliği, hem gezici alıcıdan hem de referans istasyonundan alınan eş zamanlı taşıyıcı faz gözlemlerini kullanarak çözer. Ortak hata kaynaklarını elimine etmek veya önemli ölçüde azaltmak için gözlemlerin gezici ve referans alıcılar arasında farkı alınır.
Ardından bir tam sayı belirsizliği çözüm algoritması, en olası tam sayı belirsizlik setini kestirir ve doğrular. Belirsizlikler başarıyla çözüldüğünde navigasyon çözümü RTK-FIX durumuna geçer ve santimetre seviyesinde göreli konumlama mümkün hale gelir.
RTK çözümünün sürdürülmesi, belirsizlik çözümünde kullanılan taşıyıcı faz ölçümlerinin sürekliliğine ve tutarlılığına bağlıdır. Bu gereksinim, sinyal GNSS alıcısına ulaşmadan önce birden fazla anten ve RF kanalının koherent olarak birleştirildiği CRPA tabanlı GNSS sistemlerinde özellikle önemlidir.
3. GNSS CRPA Sistemlerinde Taşıyıcı Faz Bütünlüğü
Taşıyıcı faz bütünlüğü, CRPA tabanlı girişim bastırma RTK konumlama ile birlikte kullanıldığında kritik bir husustur.
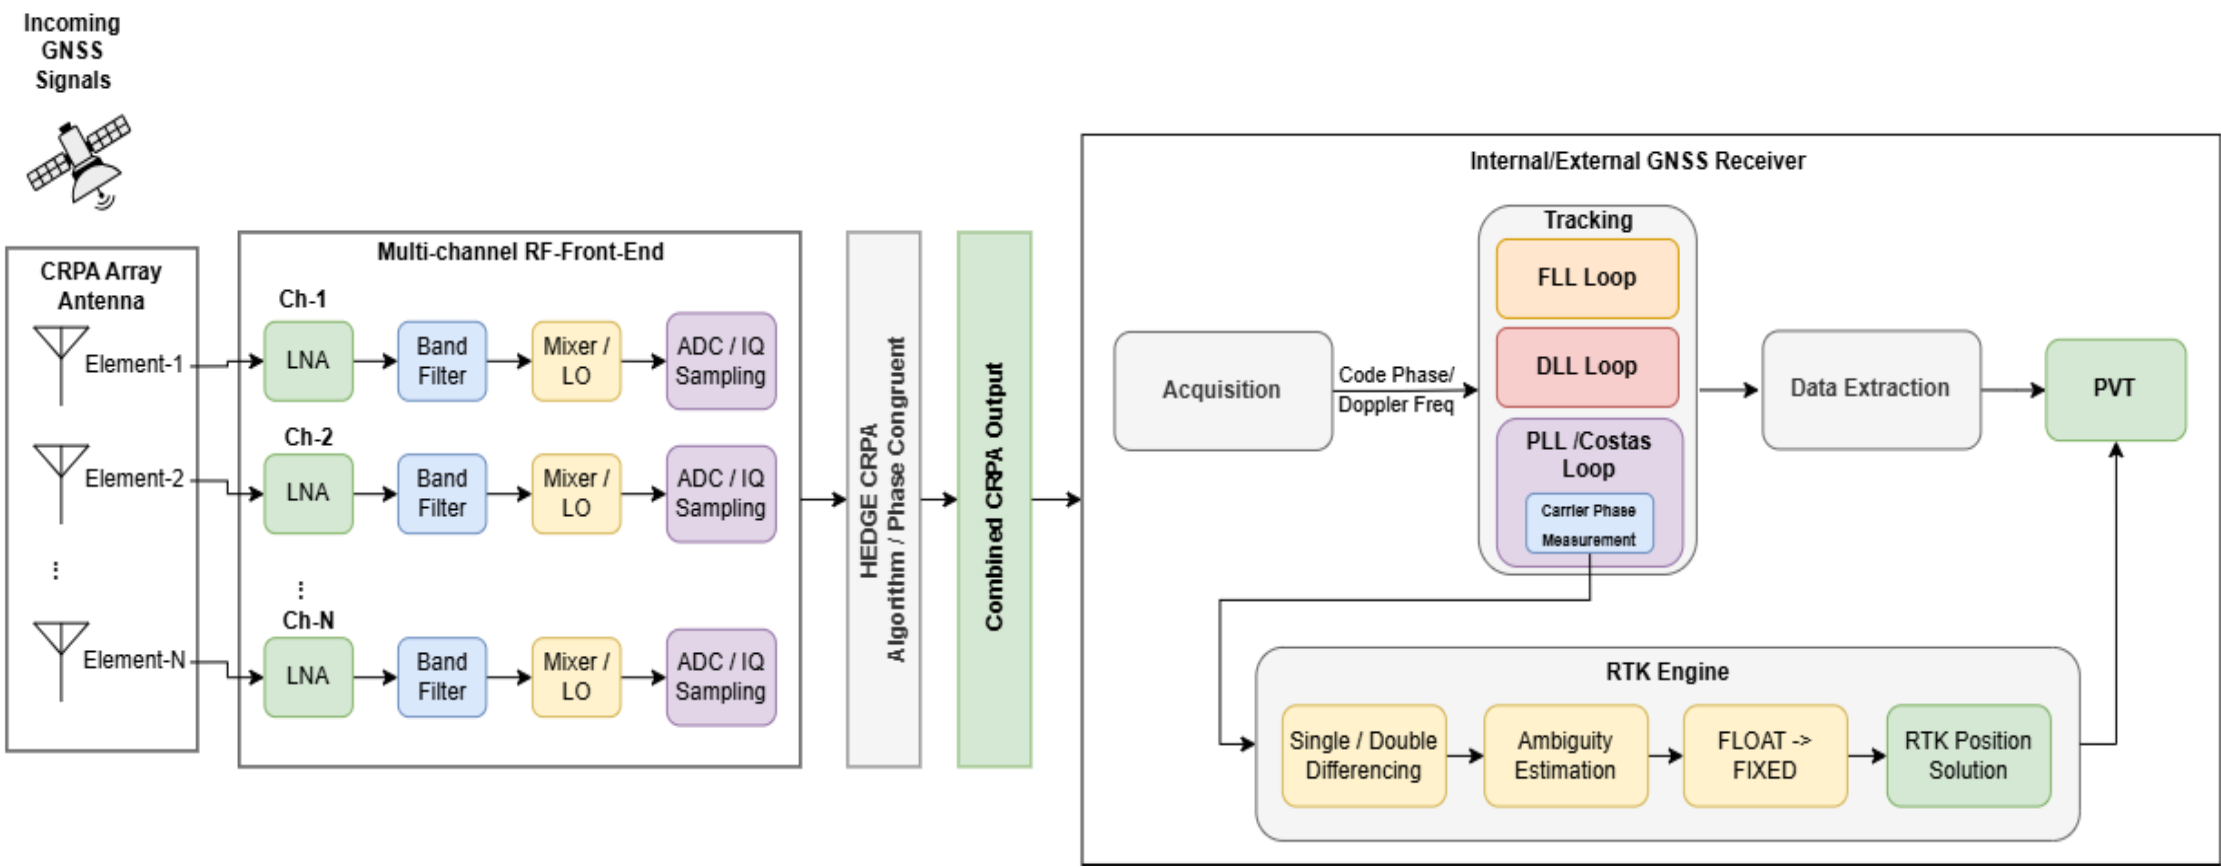
Şekil 3’te gösterildiği gibi, geleneksel bir CRPA mimarisi alınan sinyalleri GNSS alıcısına birleşik bir sinyal olarak sunmadan önce birden fazla anten elemanı, bağımsız RF kanalları ve uyarlanabilir uzamsal işleme aşamalarından geçirir.
Geleneksel CRPA uygulamalarında, uyarlanabilir hüzme şekillendirmenin neden olduğu telafi edilmemiş kanallar arası faz kaymaları ve zamanla değişen faz yanıtları, birleşik GNSS sinyalinin efektif taşıyıcı fazını değiştirir. Bu değişimlerin geleneksel kod tabanlı konumlama üzerindeki etkisi sınırlı olsa da santimetre seviyesindeki konumlamanın doğrudan kararlı taşıyıcı faz gözlemlerine ve güvenilir tam sayı belirsizliği çözümüne bağlı olduğu RTK için bunların kontrol altında tutulması kritik önemdedir.
CRPA’nın efektif faz yanıtı zamanla değişirse, ortaya çıkan faz değişimleri GNSS alıcısının gözlemlediği taşıyıcı faz ölçümlerinde ek sapmalar olarak görülebilir. Bu durum, özellikle girişim ortamı CRPA ağırlıklarının sık sık uyarlanmasına neden olduğunda, taşıyıcı faz artıklarını artırabilir, belirsizlik kestirimini bozabilir ve RTK çözümünün sürekliliğini veya dayanıklılığını azaltabilir.
HEDGE mimarisi bu kısıtı, null oluşturma işleme çekirdeği içinde uygulanan özgün faz stabilizasyon algoritması ile giderir. Karıştırmaya karşı koruma sağlanırken aynı zamanda sonraki RTK işlemenin gerektirdiği taşıyıcı faz bütünlüğünün korunması, GNSS alıcısının taşıyıcı faz takibini sürdürmesini sağlar ve girişim ortamlarında santimetre seviyesinde RTK konumlamayı destekler.
4. Girişim Test Düzeneği ve Koşulları
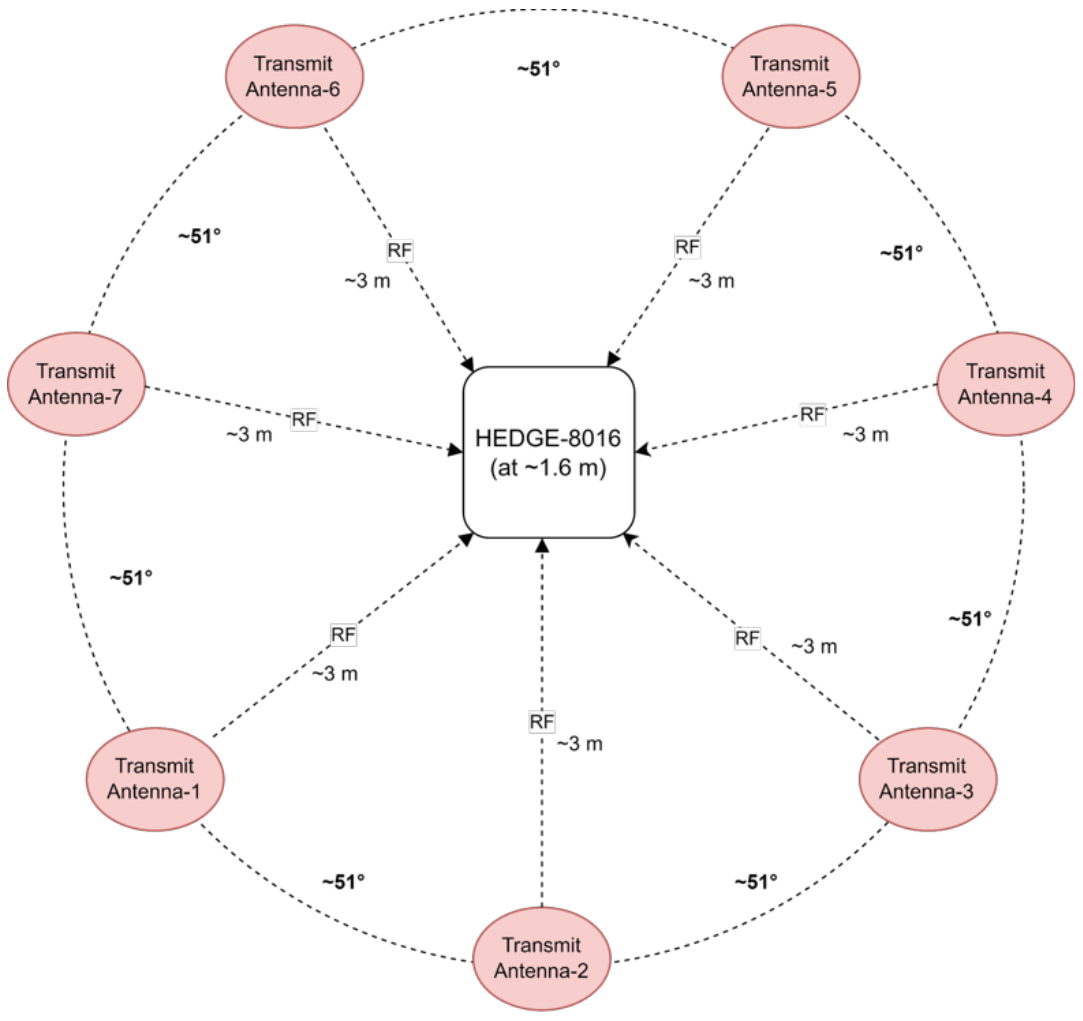
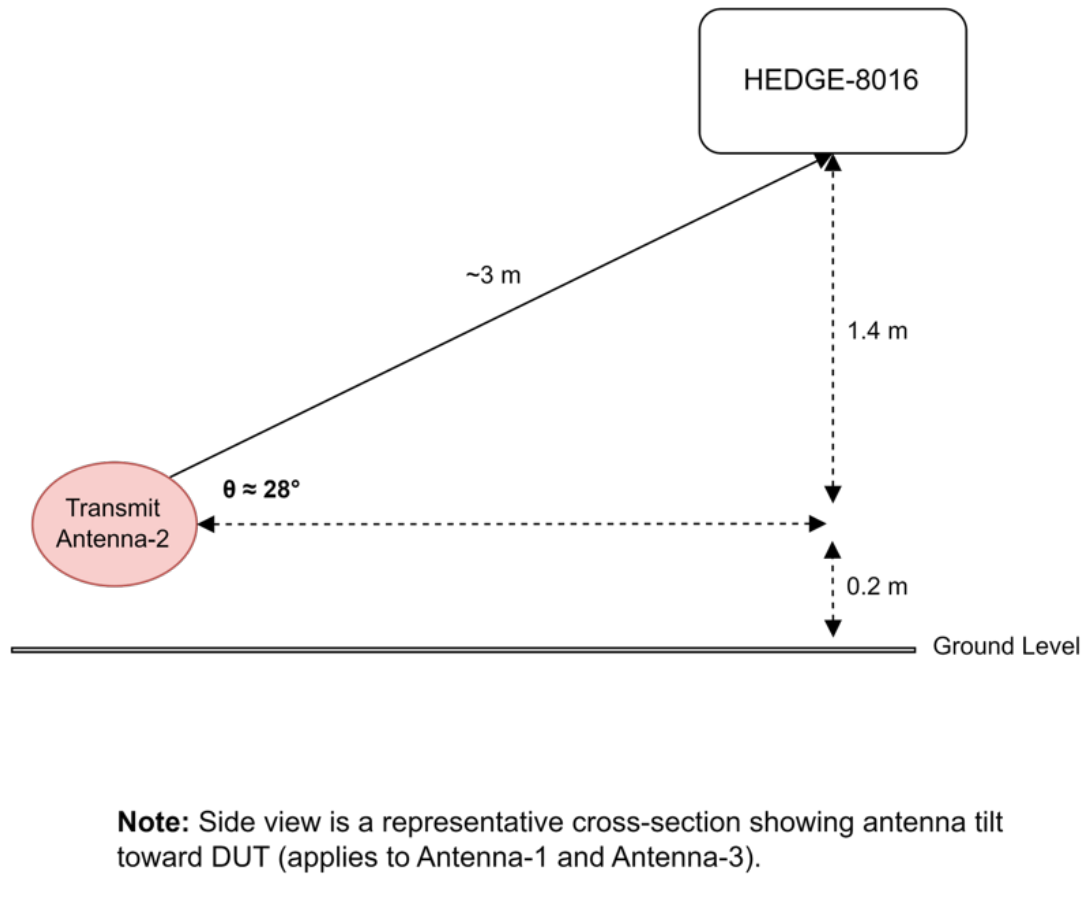
Simüle edilen girişim ortamını gösteren deneysel değerlendirme düzeneği Şekil 4 ve Şekil 5’te verilmiştir.
Test düzeneği, alıcı ve CRPA konfigürasyonu sabit tutularak HEDGE-8016’nın çok yönlü, uzamsal olarak dağıtılmış girişim koşulları altındaki konumlama performansını değerlendirmek üzere tasarlanmıştır. Deneyler sırasında Test Edilen Cihaz (DUT) üzerindeki ortalama alınan girişim gücü yaklaşık −32 ile −58 dBm arasında tutulmuş ve önemli girişim koşullarından oluşan bir aralık kapsanmıştır. Tablo 1’de gösterildiği gibi, bu aralıktaki alınan girişim seviyeleri, karıştırıcı mesafesine ve yayılan güce bağlı olarak DUT’ta oluşabilecek seviyeleri temsil etmektedir.
Değerlendirme ayrıca L1 sinyalinin güçlü şekilde bastırıldığı bant baskın bir girişim koşulunu da içermektedir. Bu uç senaryo, şiddetli L1 bandı girişimine rağmen L5 bandının konumlamanın sürdürülmesini desteklemek üzere kullanılabilir kalması sayesinde çok bantlı alımın avantajını ortaya koymaktadır. İlgili konumlama sonuçları Bölüm 5’ten itibaren sunulmaktadır.
| Karıştırıcıya Mesafe (m) | DUT’ta Alınan Girişim Seviyesi (dBm) | Eşdeğer J/S (dB) |
|---|---|---|
| 30 | ≈ −20 | 110 |
| 110 | ≈ −30 | 100 |
| 340 | ≈ −40 | 90 |
| 1000 | ≈ −50 | 80 |
| 2500 | ≈ −60 | 70 |
5. Çok Bantlı GNSS RTK Konumlama Performansı
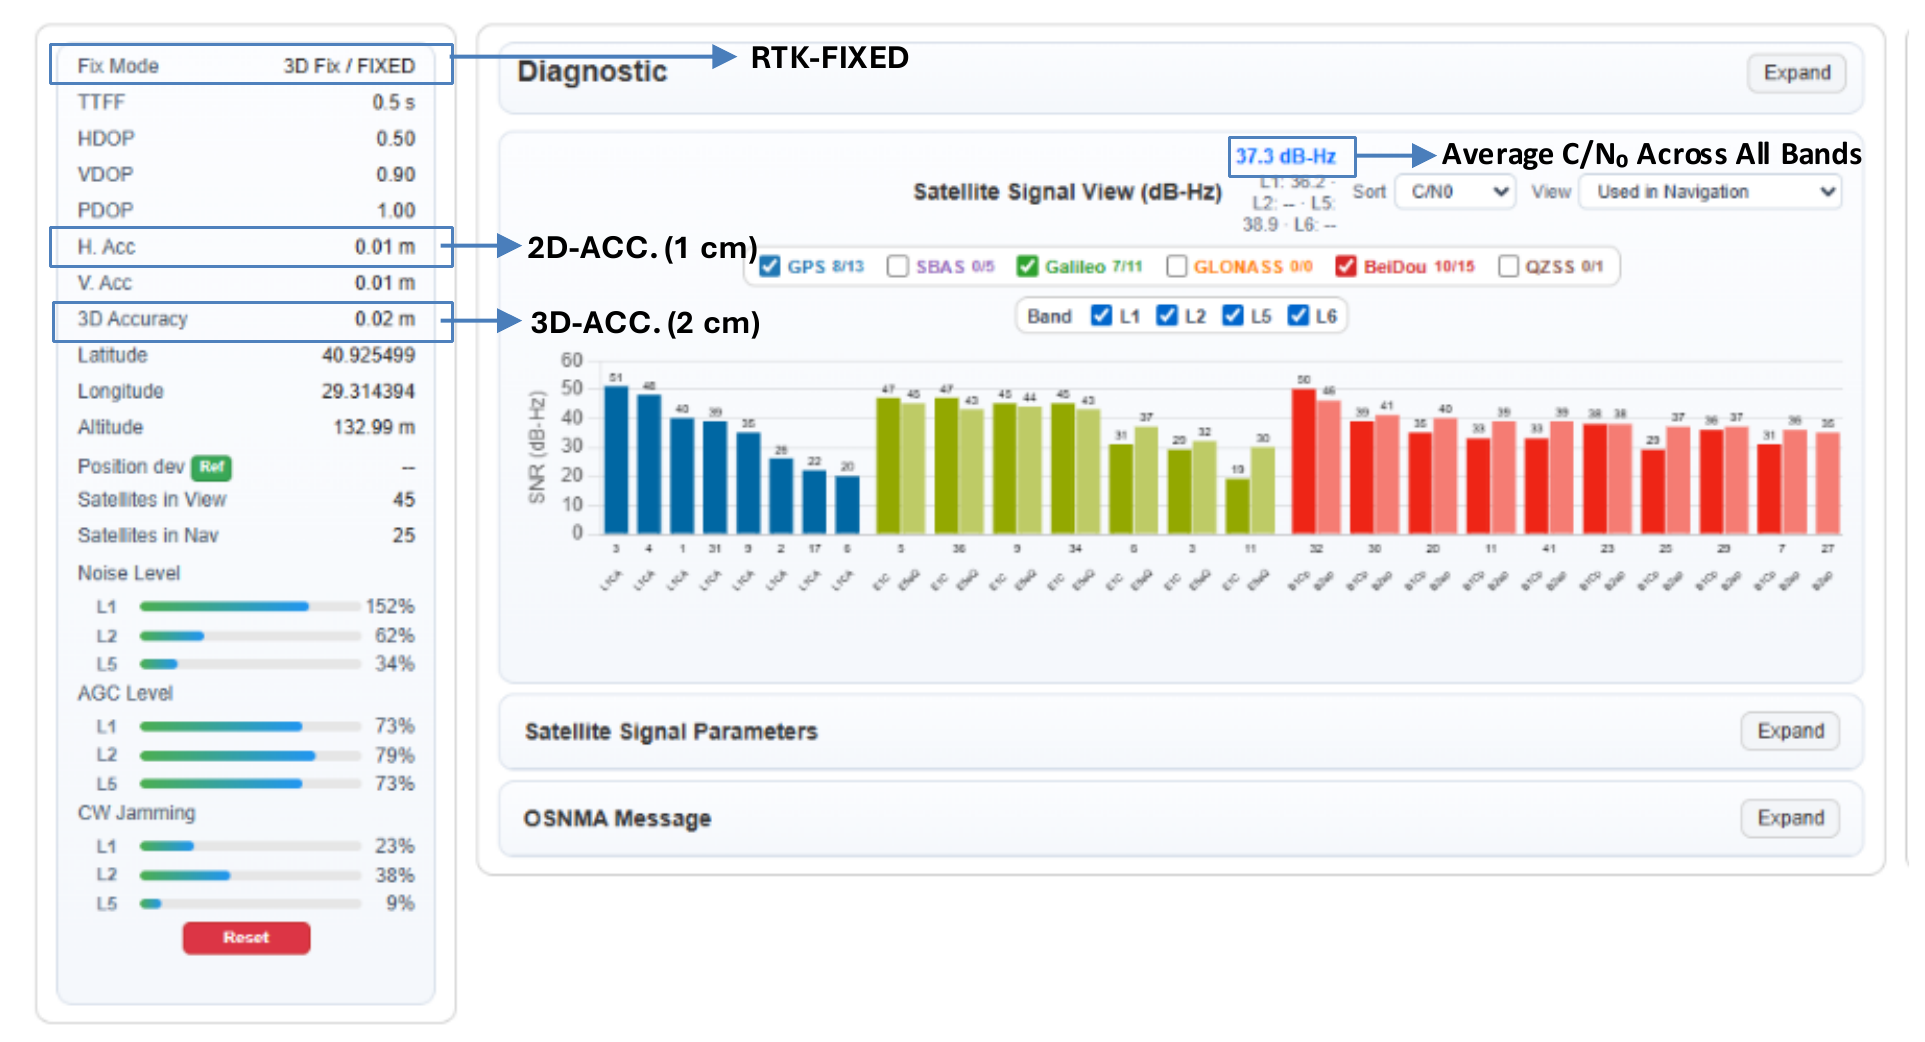
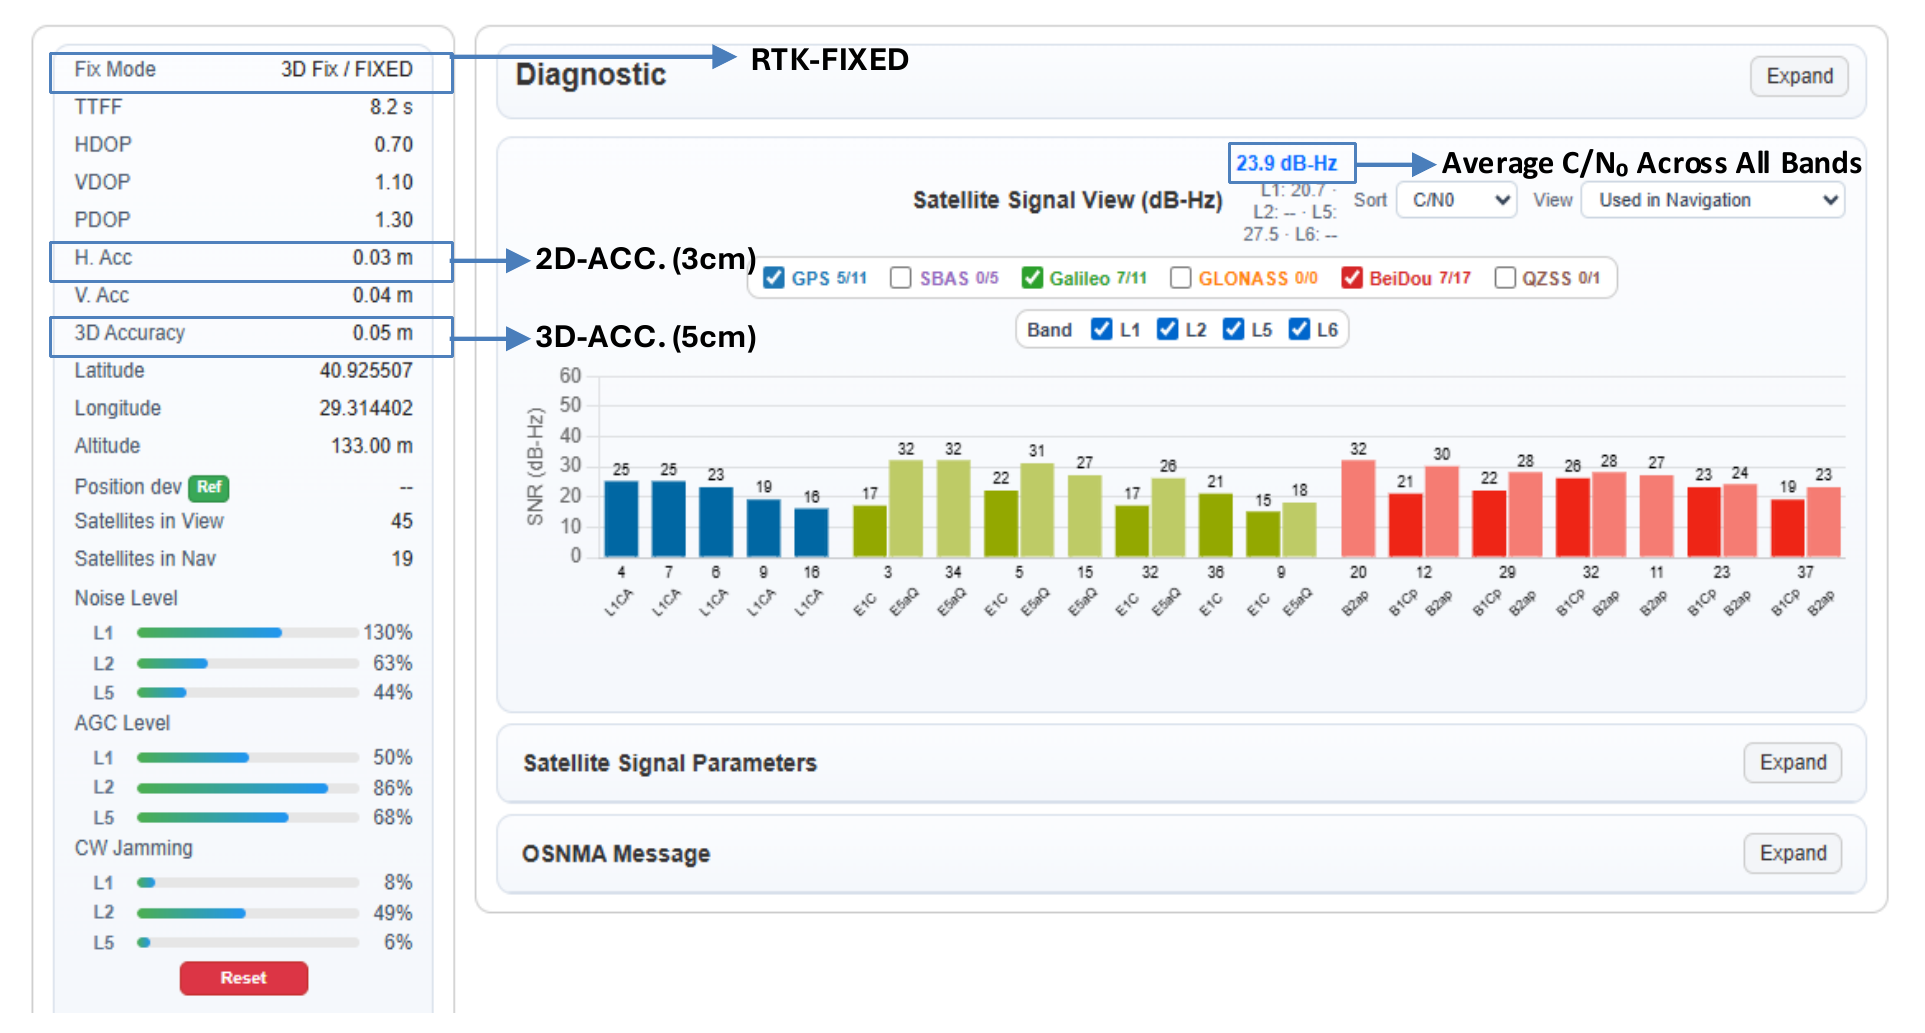
HEDGE-8016’nın RTK konumlama performansı, çok bantlı GNSS dayanıklılığını değerlendirmek amacıyla girişimsiz ve uzamsal olarak dağıtılmış girişim koşulları altında değerlendirilmiştir. Şekil 6, girişimsiz koşullarda santimetre seviyesinde doğrulukla kararlı RTK-FIXED çalışmayı gösterirken, Şekil 7 şiddetli çift bantlı L1/L5 girişimi altındaki performansı sunmaktadır.
Zorlu RF ortamına rağmen HEDGE-8016, santimetre seviyesinde doğrulukla RTK-FIXED çözümünü korumuştur. Çok bantlı GNSS ölçümleri, girişim altında güvenilir ve yüksek hassasiyetli konumlamayı mümkün kılarak HEDGE-8016’nın dayanıklılığını ve çok bantlı CRPA mimarisinin etkinliğini ortaya koymuştur. Daha fazla ayrıntı HEDGE Multi-Band CRPA Solution White Paper’da yer almaktadır.
6. Sonuç
RTK konumlama, standart GNSS konumlamanın metre seviyesindeki doğruluğuna kıyasla gerçek zamanlı olarak santimetre seviyesinde doğruluk (1–2 cm) sunar. Bu hassasiyet katı bir gereksinim doğurur: Anten ve GNSS alıcısı ön ucu, girişim ortamı değiştikçe modellenmemiş faz değişimleri oluşturmamalıdır.
Geleneksel GNSS CRPA’lar uzamsal olarak dağıtılmış girişimleri bastırabilse de sürekli değişen karmaşık ağırlıklar ve kanallar arası faz sapmaları, antenin bileşik faz yanıtını ve efektif faz merkezini değiştirerek güvenilir RTK çözümünü potansiyel olarak engelleyebilir.
HEDGE CRPA mimarisi, uyarlanabilir ağırlıklarının taşıyıcı faz bütünlüğünden ödün vermeden girişim null’larını oluşturmasına ve yeniden konumlandırmasına olanak tanır. Özgün bir faz stabilizasyon ağı, null oluşturan dizi işlemenin neden olduğu faz bozulmalarını telafi eder.
Deneysel sonuçlar, mimarinin şiddetli çok kaynaklı girişim altında yüksek doğruluklu navigasyon performansını sürdürebildiğini göstermektedir. Bu nedenle HEDGE CRPA mimarisi, geleneksel CRPA mimarilerinin RTK çözümünü kaybettiği girişim ortamlarında santimetre seviyesinde RTK konumlamayı korur.
Daha fazla bilgi için www.edgemicrowave.com adresini ziyaret edin ve en son güncellemeler için bizi LinkedIn’de takip edin.